Description
商品說明 :
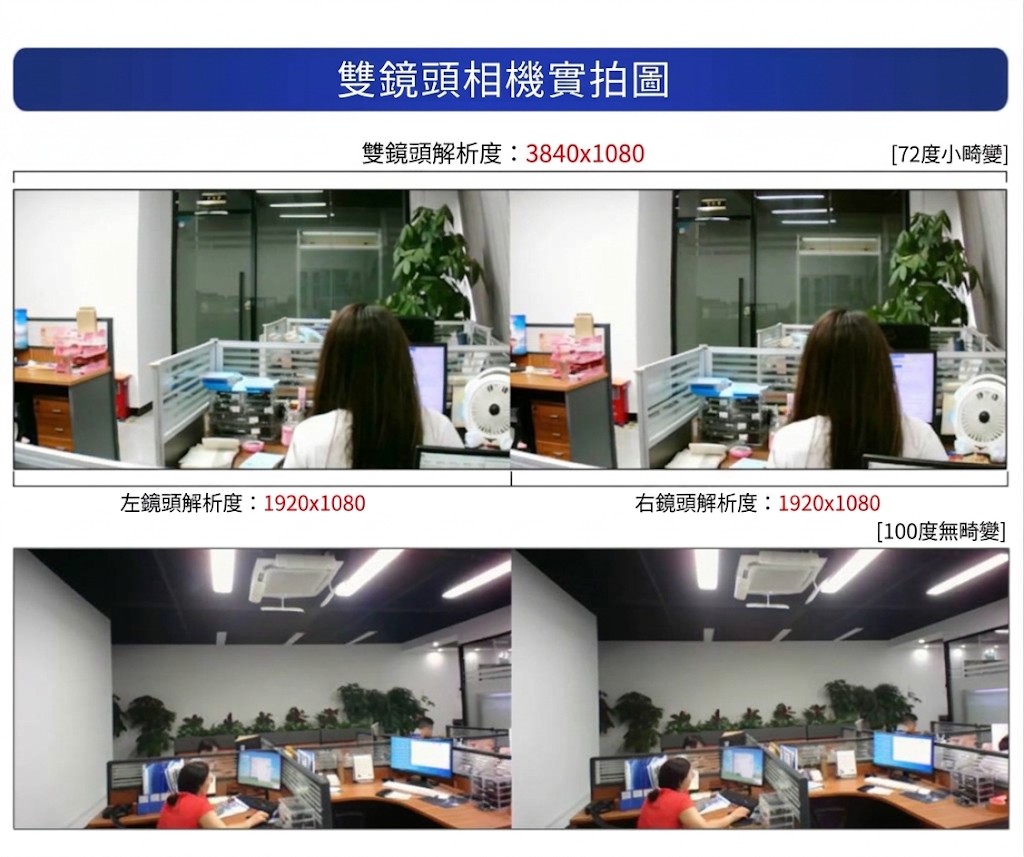
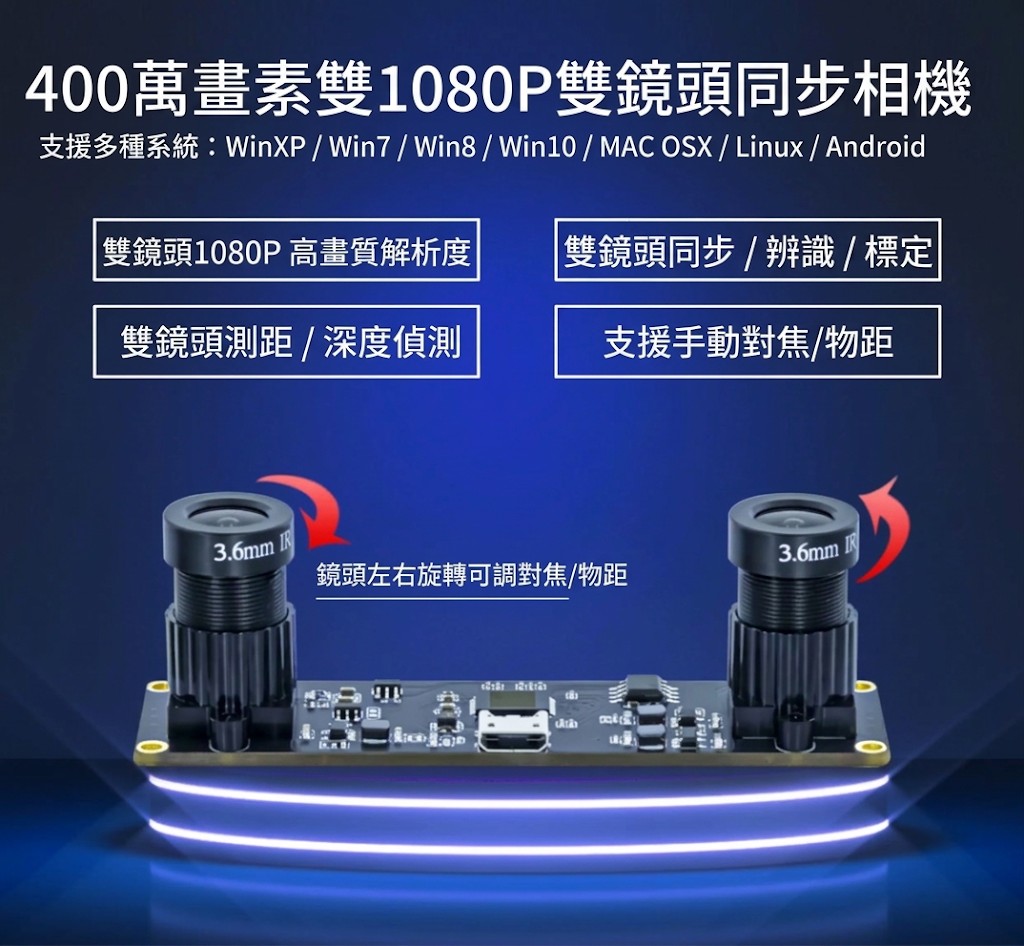
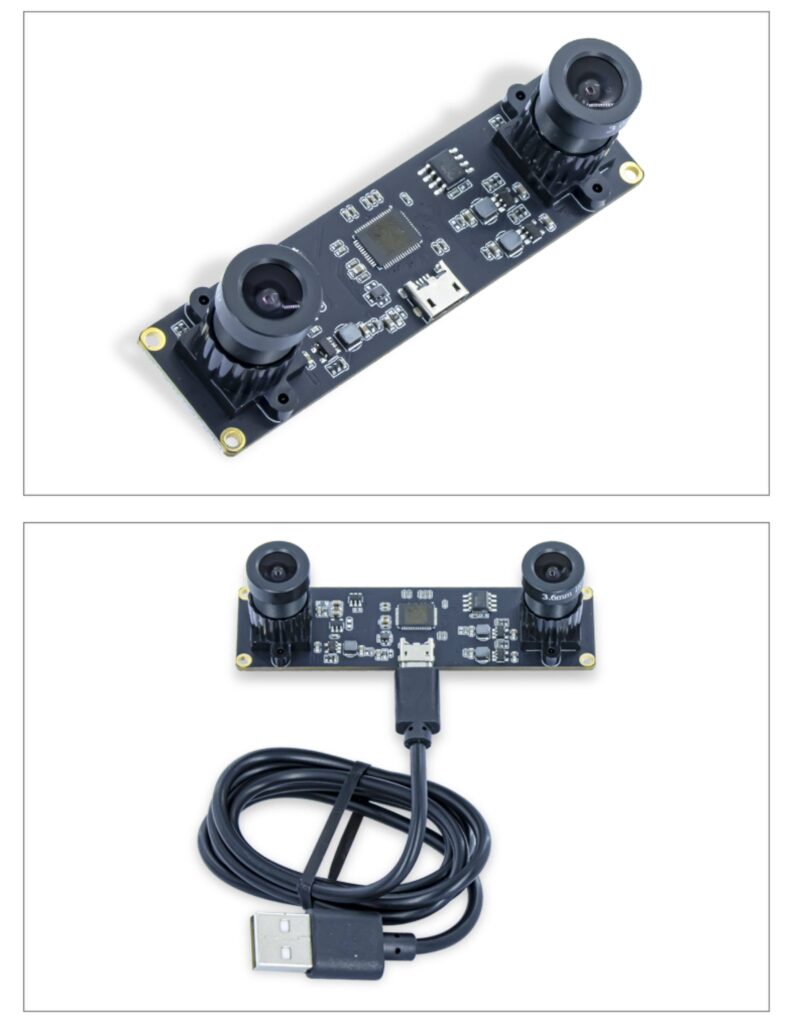
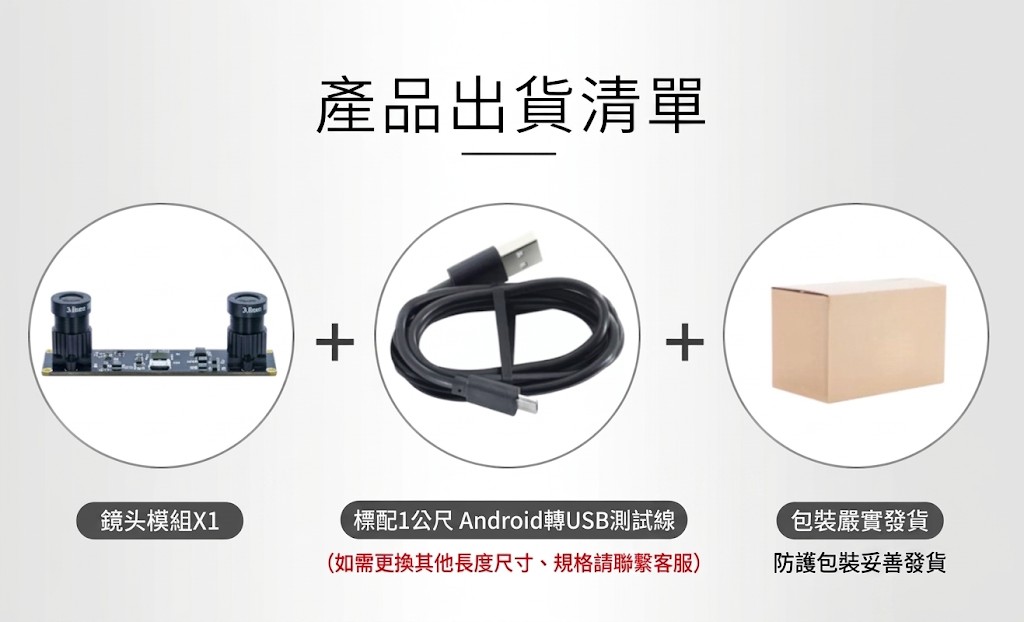
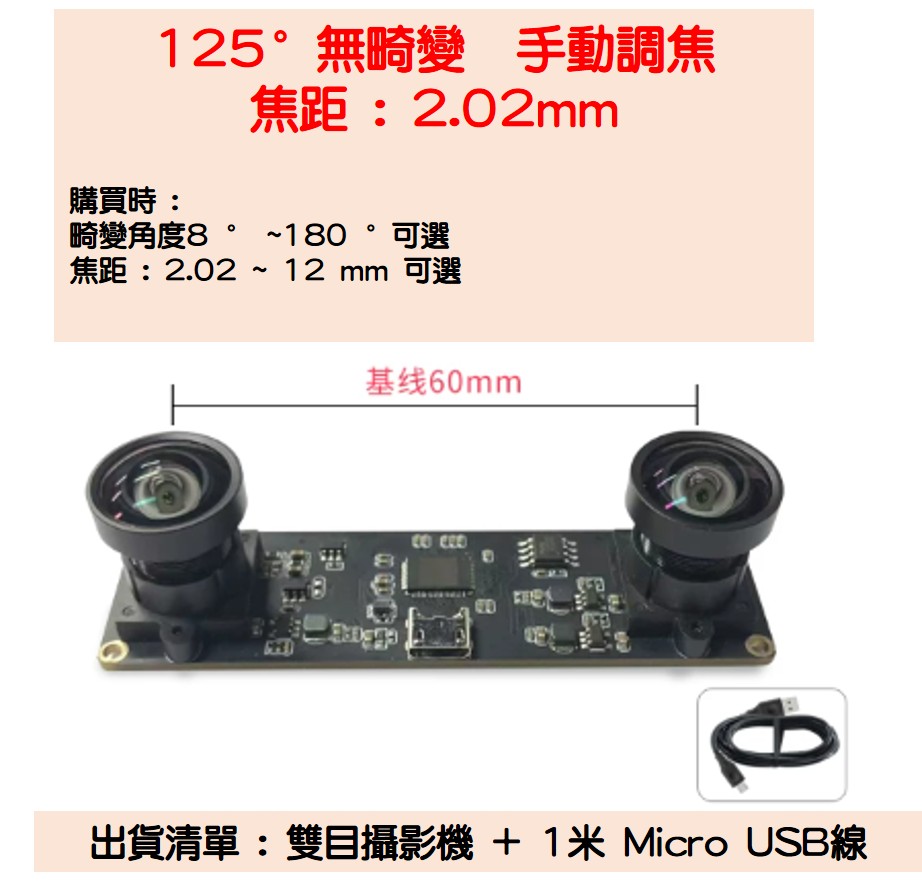
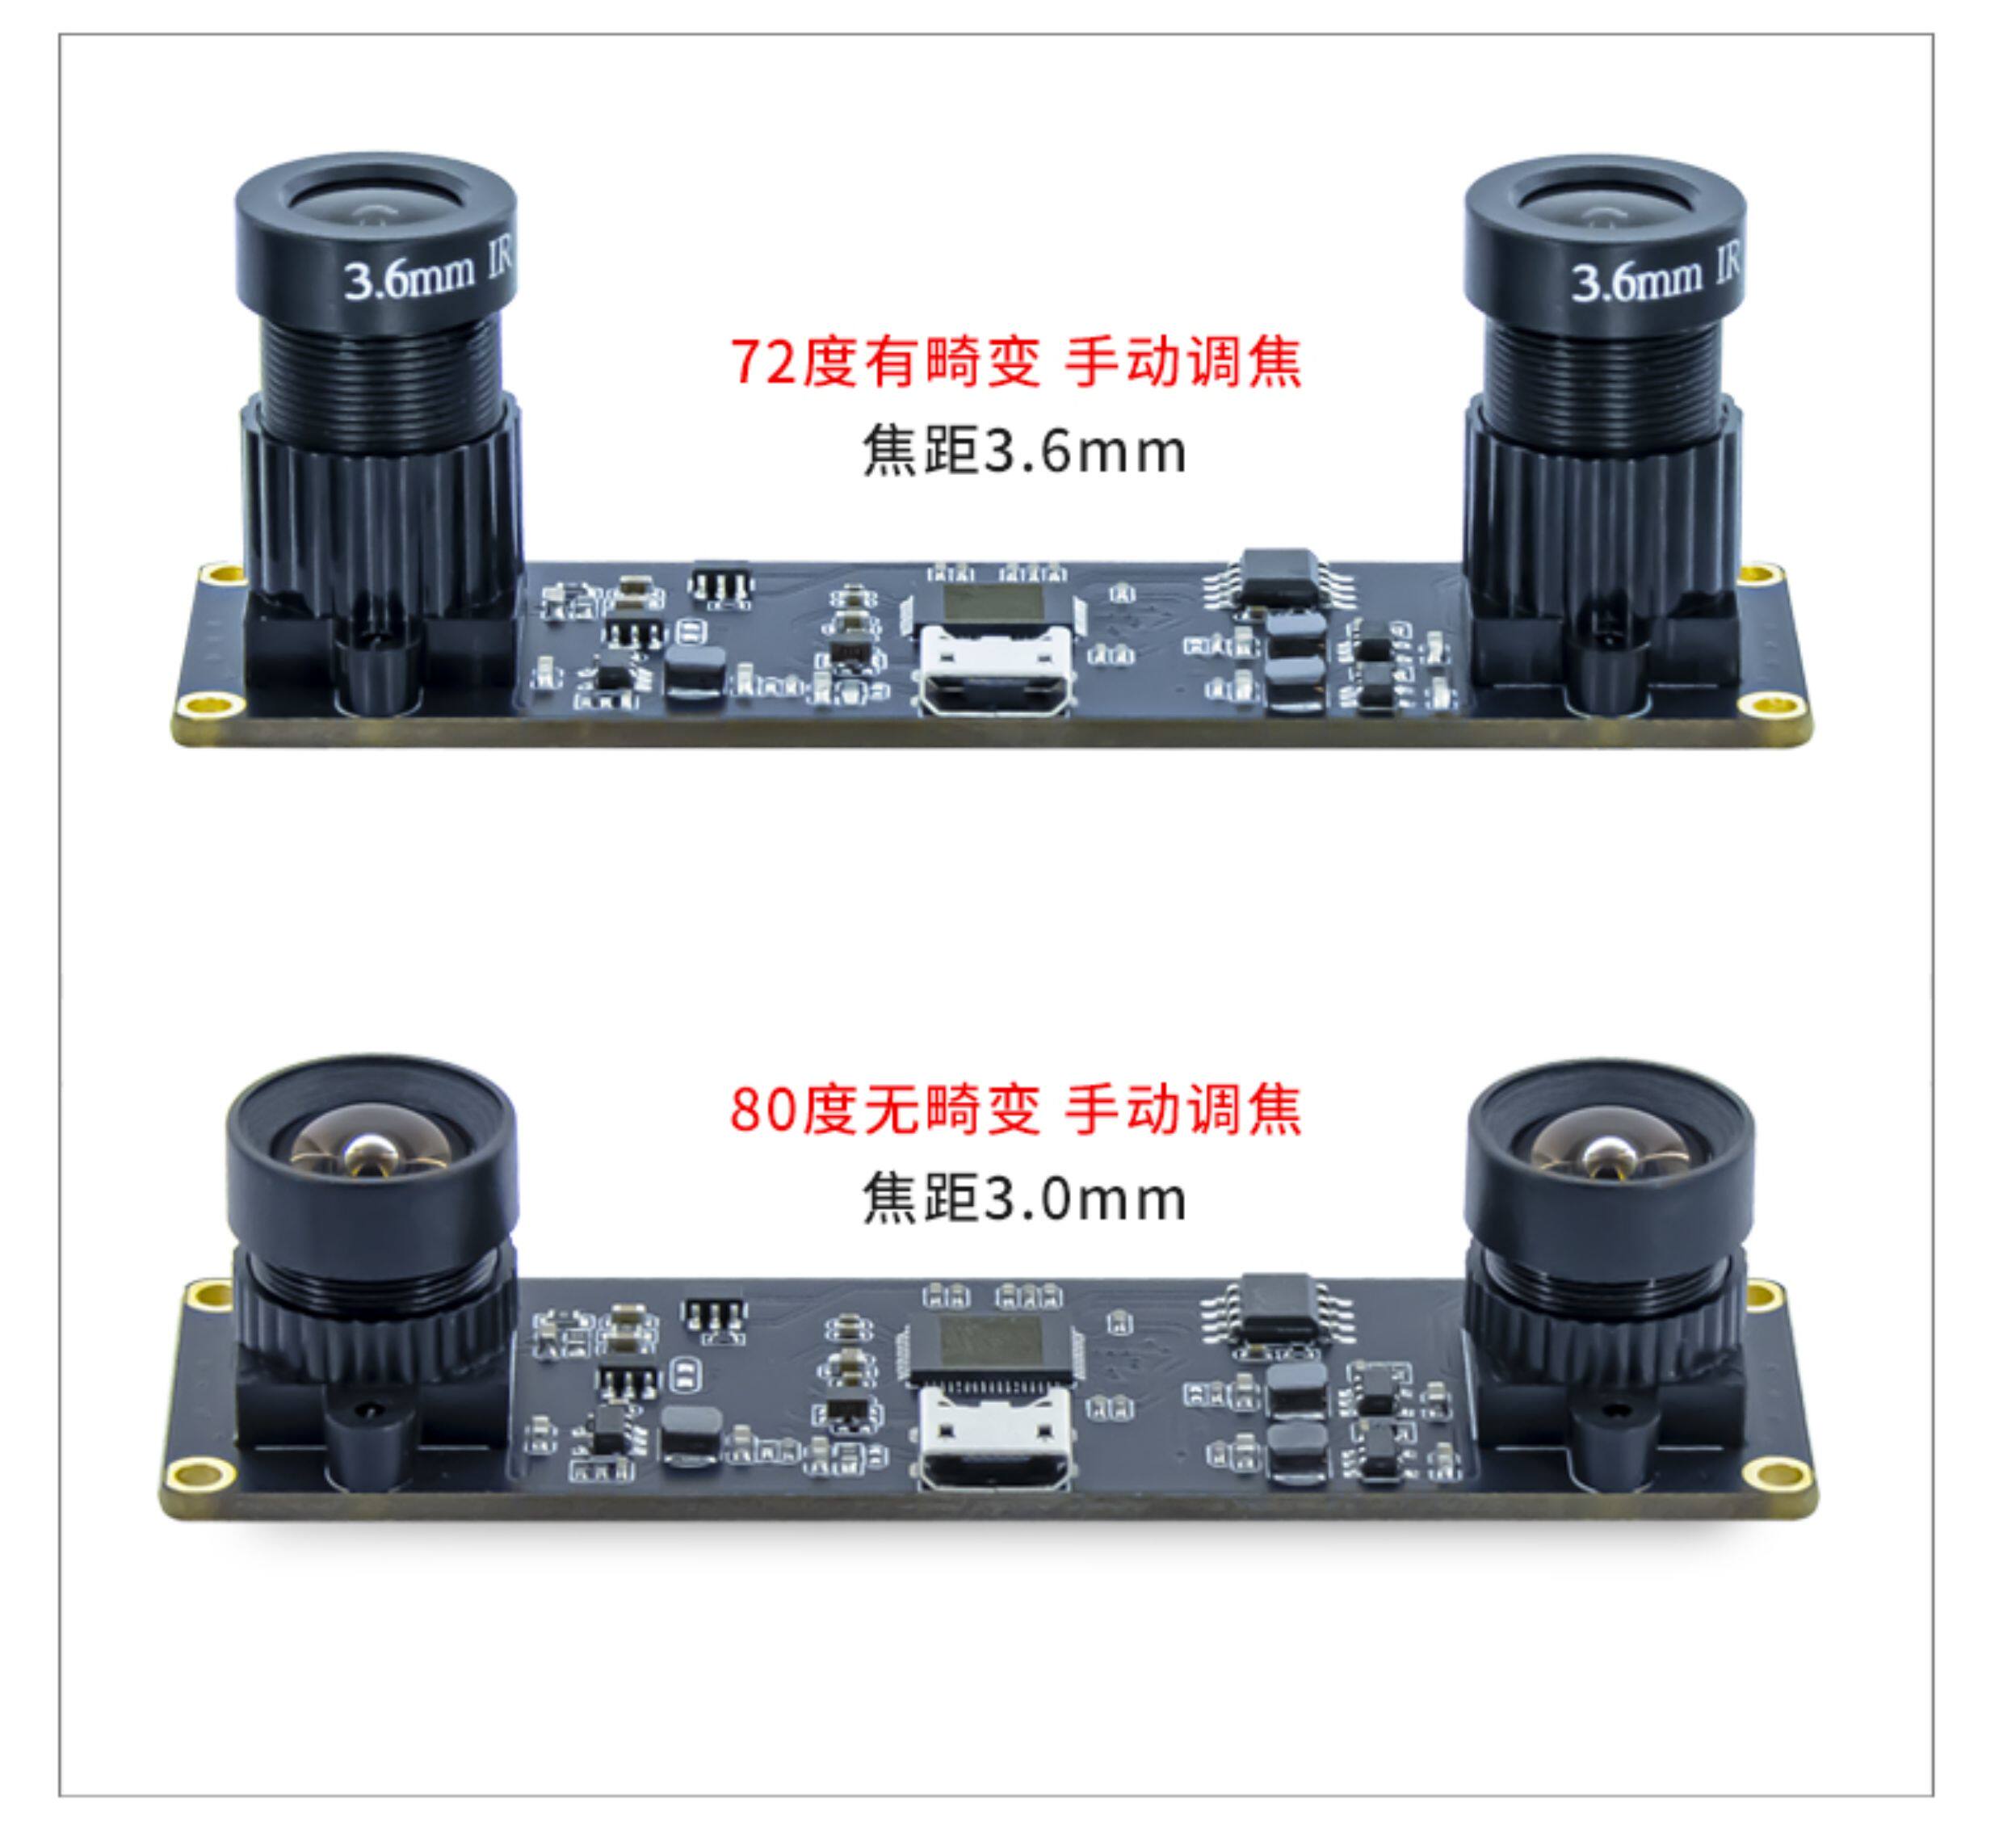
本產品採用雙目立體視覺技術,提供 400 萬畫素/1080P 影像規格,可透過雙鏡頭影像差異進行即時深度測量與三維空間感知。支援 VSLAM 視覺同步定位與建圖,以及 VIO 視覺慣性里程計技術,結合影像與慣性感測資訊,提升機器人定位、姿態估測及移動導航能力。具備 3D 建圖、空間距離量測、障礙物辨識及 VR 空間測距等應用潛力,可整合於 AMR 自主移動機器人、無人機、機械手臂、智慧巡檢與 AR/VR 系統,協助設備實現環境感知、路徑規劃及自主導航,適用於教育研發與產業自動化應用
採購建議 (以下額外報價) :
A方案 : 搭配 Pi5
搭配 Raspberry Pi 5(Pi5)運算平台,可整合雙目相機與 VSLAM/VIO 演算法,估算設備的 XY 平面位置及方向角,支援自主定位與導航。系統亦可依應用需求擷取相機影格或影像,進行後續影像處理、分析與紀錄。實際定位精度與輸出頻率,將依演算法、感測器整合及運算效能而定。
B方案 : 搭配定位小電腦,獲取更多功能
搭配具備 8GB 記憶體或 8GB 顯示記憶體(VRAM)的運算電腦,可擷取雙目相機的即時影像,進行 AI 影像辨識、特徵擷取與目標物訓練。實際效能取決於電腦硬體規格、GPU 運算能力及 AI 模型大小。
我們可提供以下教學演示 :
-
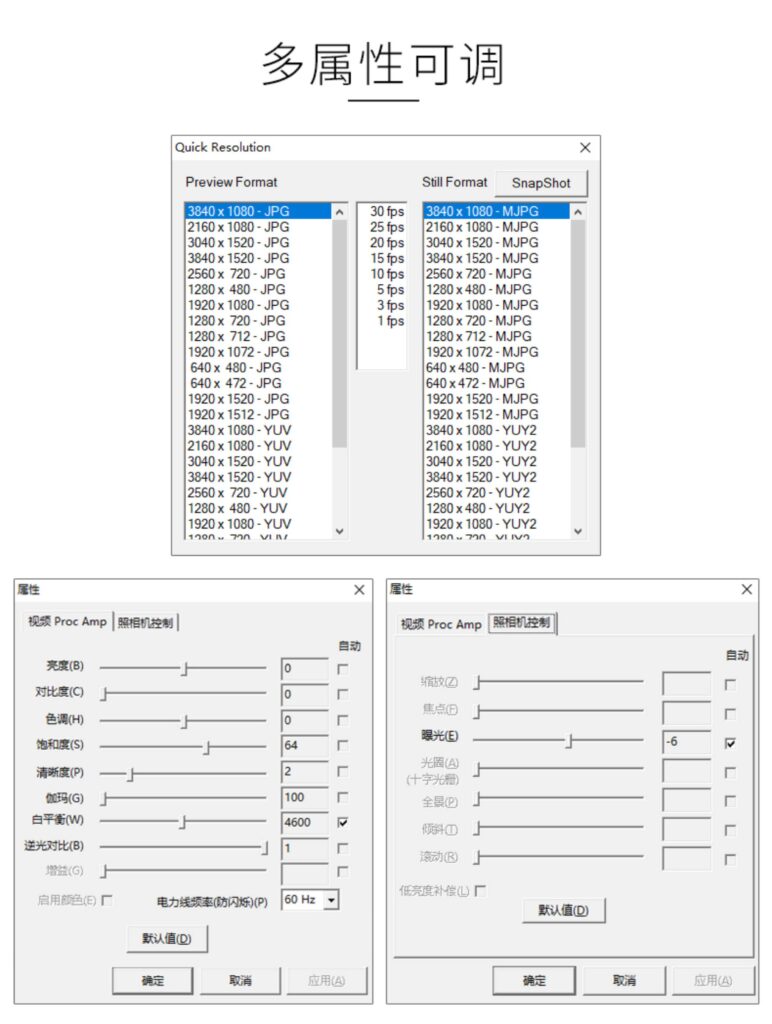
影像擷取: 透過相機 SDK 或 USB 介面取得即時影像或錄製影像。
-
資料標註: 蒐集目標物影像,進行分類、框選或特徵標註。
-
模型訓練: 使用 YOLO 等 AI 框架訓練目標辨識模型。
-
即時辨識: 將訓練完成的模型部署至電腦,辨識目標物及其位置。
-
結果整合: 輸出辨識類別、信心分數及影像座標,進一步結合雙目深度資訊,估算目標物的三維位置,應用於機器人導航、巡檢與自動化控制。
以上需額外收建置費。 歡迎聯絡我們。